Cuerpo rígido y rodadura: traslación, giro y energía
Un cuerpo puede trasladarse y girar al mismo tiempo. Vamos a separar esos dos movimientos, elegir el eje de giro y justificar las condiciones de rodadura antes de usar una fórmula.
Leé, resolvé y comprobá tus ideas a medida que avanzás.
Un cuerpo que avanza también puede girar
Un cuerpo rígido es un modelo en el que la distancia entre sus puntos se mantiene constante. Pensá en una rueda que avanza: su centro cambia de lugar y los puntos del borde van girando alrededor de él. La rueda real puede deformarse un poquito; para este estudio suponemos que esa deformación es despreciable. Así podemos describir su movimiento sin tener que calcular cómo cambia su forma.
Vamos a seguir primero su centro de masa, que abreviamos CM. Es el punto que representa la posición media de la masa: las partes con más masa influyen más al ubicarlo. En un cilindro uniforme coincide con su centro geométrico. Llamamos traslación al avance del cuerpo y rotación al cambio de orientación. Cuando ocurren juntas hablamos de rototraslación.
Una ecuación para el avance y otra para el giro
Elegimos como sistema un solo cuerpo y lo miramos desde el piso, que tratamos como una referencia inercial: una referencia en la que un cuerpo sin fuerza resultante mantiene su velocidad. Las interacciones con la Tierra, una cuerda o el suelo son fuerzas externas porque vienen de cuerpos que dejamos afuera del sistema. La segunda ley de Newton relaciona su suma con la aceleración del centro de masa:
∑Fext∑Fx∑Fy=maCM=maCM,x=maCM,y
∑Fext=maCM∑Fx=maCM,x∑Fy=maCM,y
El símbolo ∑ pide sumar y las flechas indican vectores. m es la masa total, en kilogramos; aCM es la aceleración del centro, en m/s2. Las dos expresiones por componentes son la misma ley escrita sobre los ejes x e y. Todavía falta algo: la misma fuerza puede cambiar el avance y producir distinto giro según dónde la apliquemos.
El brazo de una fuerza: qué distancia importa
Pensá en una puerta con bisagra en O. Desde O hasta el punto donde empujás dibujamos r; la fuerza aplicada es F. El momento de esa fuerza respecto de O, también llamado torque, mide su efecto de giro. Lo representamos con τO, que se lee tau sub O. Su definición es τO=r×F: el producto vectorial, indicado por ×, da una dirección perpendicular al plano del dibujo.
Para calcular cuánto vale ese torque usamos el módulo, es decir, el tamaño del vector. Si φ (fi) es el ángulo entre r y F, entonces ∣τO∣=rFsinφ. La misma cuenta se puede leer como fuerza por brazo perpendicular: b⊥=rsinφ. Ese brazo es la distancia más corta desde O hasta la línea por la que actúa la fuerza; esa línea se prolonga aunque la flecha dibujada sea cortita.
b⊥∣τO∣[τ]=rsinφ=Fb⊥=Nm
b⊥=rsinφ∣τO∣=Fb⊥[τ]=Nm
El brazo se mide hasta la línea de acción de F. Mantener el punto de aplicación no garantiza mantener el torque.
En los dos casos del dibujo, r=0,60m y F=20N. En el primero la fuerza es perpendicular a la barra y el brazo vale todo r. En el segundo, φ=30∘ y el brazo queda en la mitad. La tendencia de giro es antihoraria en ambos; el tamaño del efecto cambia:
Para sumar varios torques elegimos un sentido positivo y asignamos el signo según la tendencia de giro de cada fuerza. Si su línea de acción pasa por O, tiene b⊥=0 y su torque respecto de ese punto vale cero. La fuerza sigue formando parte de Newton: tener torque cero respecto de un punto y tener fuerza cero son afirmaciones diferentes.
CHEQUEA CUANTO ENTENDISTE
En la barra del dibujo duplicás la fuerza del caso de 30∘, pero dejás el ángulo y el punto de aplicación iguales. Un compañero dice: «Ahora quedó igual al caso perpendicular, así que ambas situaciones son idénticas». ¿Qué parte podés demostrar y qué parte de su conclusión es demasiado amplia?
listo, quiero comparar mi respuesta ↗
Nuestra respuesta
Los torques respecto de O quedan iguales. Las fuerzas aplicadas tienen distinto módulo y distinta dirección: esa igualdad de torque por sí sola no hace iguales las sumatorias de fuerzas ni las reacciones en la articulación. Justificamos exactamente lo que sí coincide:
τ30∘′=(2F)rsin30∘=2Fr(21)=Fr=τ90∘
El mismo efecto de giro respecto de O se obtuvo con fuerzas diferentes. Para analizar el avance y las fuerzas de la bisagra todavía hay que plantear Newton.
Qué se opone a cambiar el giro
Para describir el giro usamos el ángulo θ (theta), la velocidad angular ω (omega) y la aceleración angular α (alfa). La velocidad angular dice cuánto cambia el ángulo por segundo: ω=dθ/dt. La aceleración angular dice cómo cambia esa velocidad: α=dω/dt. Se miden en rad/s y rad/s2, respectivamente; un radián es la unidad de ángulo que vamos a usar en las cuentas.
La resistencia del cuerpo a cambiar su giro depende de cómo está distribuida la masa respecto del eje. La medimos con el momento de inercia I, en kgm2. Si dividimos el cuerpo en pequeñas partes de masa mj, cada una aporta mjρj2, donde ρj (rho sub j) es su distancia perpendicular al eje. Las partes alejadas del eje pesan mucho en esta suma porque la distancia aparece al cuadrado.
I=j∑mjρj2
En el movimiento plano que estudiamos, alrededor de un eje por el centro de masa perpendicular al dibujo, la ecuación de giro es ∑τCM=ICMα. A la izquierda van los torques externos, todos respecto del mismo centro y con el mismo criterio de signos. Un torque resultante cambia ω; una fuerza resultante cambia vCM. Para resolver rototraslación necesitamos mirar ambas cosas.
La inercia del cilindro que vamos a usar
Nuestro ejemplo usa un cilindro macizo uniforme de radio R, girando alrededor de su eje central. Podemos imaginarlo dividido en anillos finitos de espesor muy pequeño dρ. Como la masa está repartida uniformemente en la sección, el anillo tiene la misma fracción de masa que de área: dm=m(2πρdρ)/(πR2). La letra π (pi) es la constante aproximadamente igual a 3,1416.
Cada anillo aporta ρ2dm a la inercia. El símbolo ∫ suma esos aportes, desde el eje, ρ=0, hasta el borde, ρ=R. Así obtenemos la expresión particular que después usaremos:
Ese factor 1/2 corresponde al cilindro macizo uniforme y a este eje. Un aro delgado con toda la masa cerca del radio R tiene I=mR2, porque casi toda su masa está a la misma distancia del eje. Conocer la masa y el radio no alcanza para elegir una inercia: también importa cómo se reparte esa masa.
Rodar sin patinar conecta dos movimientos
Ahora apoyamos el cilindro en un piso fijo. Rodar sin deslizar significa que el punto del cilindro que toca el piso tiene, en ese instante, velocidad cero respecto del piso. El centro avanza, pero el giro mueve el punto inferior hacia atrás respecto del centro. Cuando ambos efectos se compensan, el contacto está instantáneamente quieto.
Elegimos avance hacia la derecha positivo y giro horario positivo para que acompañe ese avance. Si el centro recorre Δs, la rueda gira un ángulo Δθ y el arco que pasa por el contacto mide RΔθ. Sin deslizamiento esas longitudes coinciden. Con radio constante, al derivar respecto del tiempo obtenemos las relaciones de velocidades y aceleraciones:
ΔsvCMaCM=RΔθ=Rω=Rα
Δs=RΔθ⟹vCM=Rω⟹aCM=Rα
En cada punto se suman dos velocidades. La condición de rodadura exige que la suma sea cero en el contacto con el piso fijo.
En el punto inferior, la traslación aporta vCM hacia la derecha y el giro aporta Rω hacia la izquierda: su suma es cero. Arriba los dos aportes apuntan a la derecha y suman 2vCM. El cilindro es el mismo, pero sus puntos tienen velocidades diferentes. La relación aCM=Rα se refiere al centro y al cambio del giro; no dice que todos los puntos tengan esa misma aceleración.
Un cilindro tirado desde el centro
Vamos a resolver un caso diferente del cilindro que baja por una rampa del ejercicio guiado. Sobre un piso horizontal tiramos del centro de un cilindro macizo con una fuerza constante F=12N. Tiene m=3kg, R=0,20m y parte del reposo. El contacto tiene coeficiente de rozamiento estático μs=0,20 (mu sub ese). Tomamos g=10m/s2. Buscamos la aceleración del centro y la fuerza de roce, suponiendo primero rodadura; después comprobamos si el contacto permite esa solución.
El peso mg apunta hacia abajo desde el centro. La normal N es la fuerza del piso perpendicular a la superficie y apunta hacia arriba desde el contacto. La fuerza aplicada F apunta a la derecha desde el centro. Si el roce estático fs apunta hacia la izquierda, produce un torque horario alrededor del centro; ése es el giro que necesitamos para acompañar el avance. Dibujamos esa dirección como propuesta y el signo del resultado la va a comprobar.
La fuerza central mueve el centro; el roce del contacto aporta el torque horario. Normal y peso tienen línea de acción por el centro.
Fijate dónde empieza cada flecha: F y el peso se aplican en el centro; N y fs son fuerzas de contacto. Al calcular torques respecto del centro, F, el peso y la normal tienen brazo cero. El roce tiene brazo R. Elegimos +x hacia la derecha, +y hacia arriba y giro horario positivo, como en la figura anterior. Ahora planteamos las herramientas generales y después reemplazamos las fuerzas del dibujo.
Empezamos con la segunda ley de Newton sobre y: ∑Fy=maCM,y. El centro mantiene su altura, por eso aCM,y=0. La normal es positiva y el peso es negativo sobre ese eje. Recién al reemplazar esas fuerzas obtenemos la normal:
∑FyN−mgN=maCM,y=0=mg=(3kg)(10m/s2)=30N
∑Fy=maCM,yN=mg⟹N−mg=0=(3kg)(10m/s2)=30N
Para el avance usamos ∑Fx=maCM: sumamos las fuerzas horizontales. Para el giro usamos ∑τCM=ICMα: sumamos los torques externos respecto del centro. Como elegimos giro horario positivo, el torque del roce es positivo. La tercera relación viene de rodar sin deslizar: conecta las aceleraciones del avance y del giro.
Ya tenemos los tres planteos: avance, giro y condición de rodadura. Vamos a combinarlos sin saltear la sustitución. De la rodadura despejamos α=aCM/R y la reemplazamos en la ecuación de giro. Así expresamos el roce en función de la aceleración del centro. Después llevamos ese roce a la sumatoria de fuerzas:
Primero calculamos la inercia del cilindro. Dividir ICM por R2 deja unidades de masa, por eso se puede sumar con m en el denominador. Mantenemos los datos en kilogramos, metros y newtons:
Los dos resultados son positivos con los sentidos elegidos: el centro acelera a la derecha y el giro aumenta en sentido horario. El roce queda efectivamente hacia la izquierda. Aunque se opone al avance, es la fuerza que aporta el torque necesario: la fuerza aplicada desde el centro, por sí sola, no lo aporta.
La hipótesis de rodadura también se comprueba
El roce estático se ajusta a lo que pide el movimiento hasta un máximo fs,max=μsN. El coeficiente por la normal da ese límite; el valor real sale de las ecuaciones. Acá necesitamos 4N y el contacto puede ofrecer hasta 6N, de modo que la rodadura supuesta es compatible con el dato:
fs,maxfs=(0,20)(30N)=6N=4N≤6N
fs,maxfs=μsN=(0,20)(30N)=6N=4N≤6N
CHEQUEA CUANTO ENTENDISTE
Cambiás el piso por otro con μs=0,40 y mantenés todo lo demás. Un compañero reemplaza directamente fs=μsN y afirma que el roce ahora vale 12N, así que el centro no acelera. ¿Qué valor de roce corresponde mientras siga rodando sin deslizar?
listo, quiero comparar mi respuesta ↗
Nuestra respuesta
El nuevo piso ofrece un límite mayor, pero las ecuaciones del movimiento siguen pidiendo 4 N. El cilindro conserva la aceleración ya calculada; 12 N es la máxima fuerza estática disponible, no la que necesariamente actúa.
La energía del mismo cilindro cuenta avance y giro
La energía mecánica Em reúne la energía cinética K, asociada al movimiento, y la energía potencial gravitatoria Ug, asociada a la altura. Escribimos Em=K+Ug. En el cuerpo rígido, la cinética incluye el avance del centro y el giro alrededor de él: K=Ktras+Krot, con Ktras=mvCM2/2 y Krot=ICMω2/2. Para el sistema cilindro–Tierra usamos Ug=mgh: h es la altura del centro respecto del nivel que elijamos como cero. Todos estos términos se miden en joules, J.
Primero planteamos el principio y miramos sus condiciones
El principio de conservación de la energía mecánica dice que, si el trabajo total de las interacciones que no representamos mediante una energía potencial es cero, la energía mecánica inicial y la final tienen el mismo valor. Los subíndices i y f indican el instante inicial y el final. Primero escribimos el principio; después decidimos qué términos quedan en el problema:
Em,iKi+Ug,i=Em,f=Kf+Ug,f
Em,i=Em,f⟹Ki+Ug,i=Kf+Ug,f
Si una fuerza aplicada entrega trabajo al sistema, incluimos ese aporte antes de simplificar. Llamamos Wnc al trabajo que no quedó representado por las energías potenciales. El balance más general es Em,i+Wnc=Em,f. Cuando Wnc=0 recuperamos la conservación anterior. Para el cilindro que estamos tirando, F sí entrega trabajo: tenemos que mantenerlo en la ecuación.
Em,i+WncWnc=Em,f=Em,f−Em,i
Em,i+Wnc=Em,f⟹Wnc=Em,f−Em,i
En nuestro cilindro, la fuerza F actúa en el centro y hace trabajo WF=Fs cuando el centro avanza una distancia s hacia la derecha. El piso está fijo y el punto de contacto de la rodadura ideal tiene velocidad instantánea cero: el roce estático y la normal no realizan trabajo en ese contacto ideal. El peso está representado por Ug y el centro mantiene su altura, así que Ug,f=Ug,i. Por eso, en este balance Wnc=WF y el trabajo de F aumenta la energía cinética total.
Tomamos como instante inicial al cilindro en reposo y como final al momento en que su centro recorrió s=1,50m. Elegimos la altura del centro como nivel cero, de modo que Ug,i=Ug,f=0. Como parte del reposo, Ki=0. Para abreviar la cuenta llamamos v=vCM e I=ICM. Ahora reemplazamos esas condiciones en el balance, antes de poner números:
La herramienta ya está aplicada al caso. Ahora escribimos las dos energías cinéticas, usamos I=mR2/2 para el cilindro macizo y ω=v/R para la rodadura. El radio al cuadrado se simplifica en el término de giro. Recién después reemplazamos F=12N, s=1,50m y m=3kg:
Los 18 J recibidos se cuentan una sola vez: 12 J en traslación y 6 J en rotación del mismo cilindro.
La imagen separa partes de la misma energía, no dos cuerpos. Comprobamos el reparto con vCM2=8m2/s2 y ω2=vCM2/R2=200s−2: la traslación recibe 12J y el giro 6J. Sumados recuperan los 18J que entregó la fuerza. También podemos comprobar la rapidez con v2=2as, ya que la aceleración del centro es constante.
Repetís el experimento con otro cilindro macizo uniforme de la misma masa y el doble de radio. Mantenés la fuerza central y un piso que permite rodar. ¿Se duplica la aceleración del centro? ¿Qué pasa con la aceleración angular?
listo, quiero comparar mi respuesta ↗
Nuestra respuesta
Para estos cilindros la inercia aumenta con el cuadrado del radio, por lo que I/R² sigue siendo m/2. La aceleración del centro queda igual. El radio duplicado exige la mitad de aceleración angular para acompañar ese mismo avance.
R′I′R′2I′=2R=21m(2R)2=4I=4R24I=2m
aCM′α′=m+m/2F=aCM=2RaCM=2α
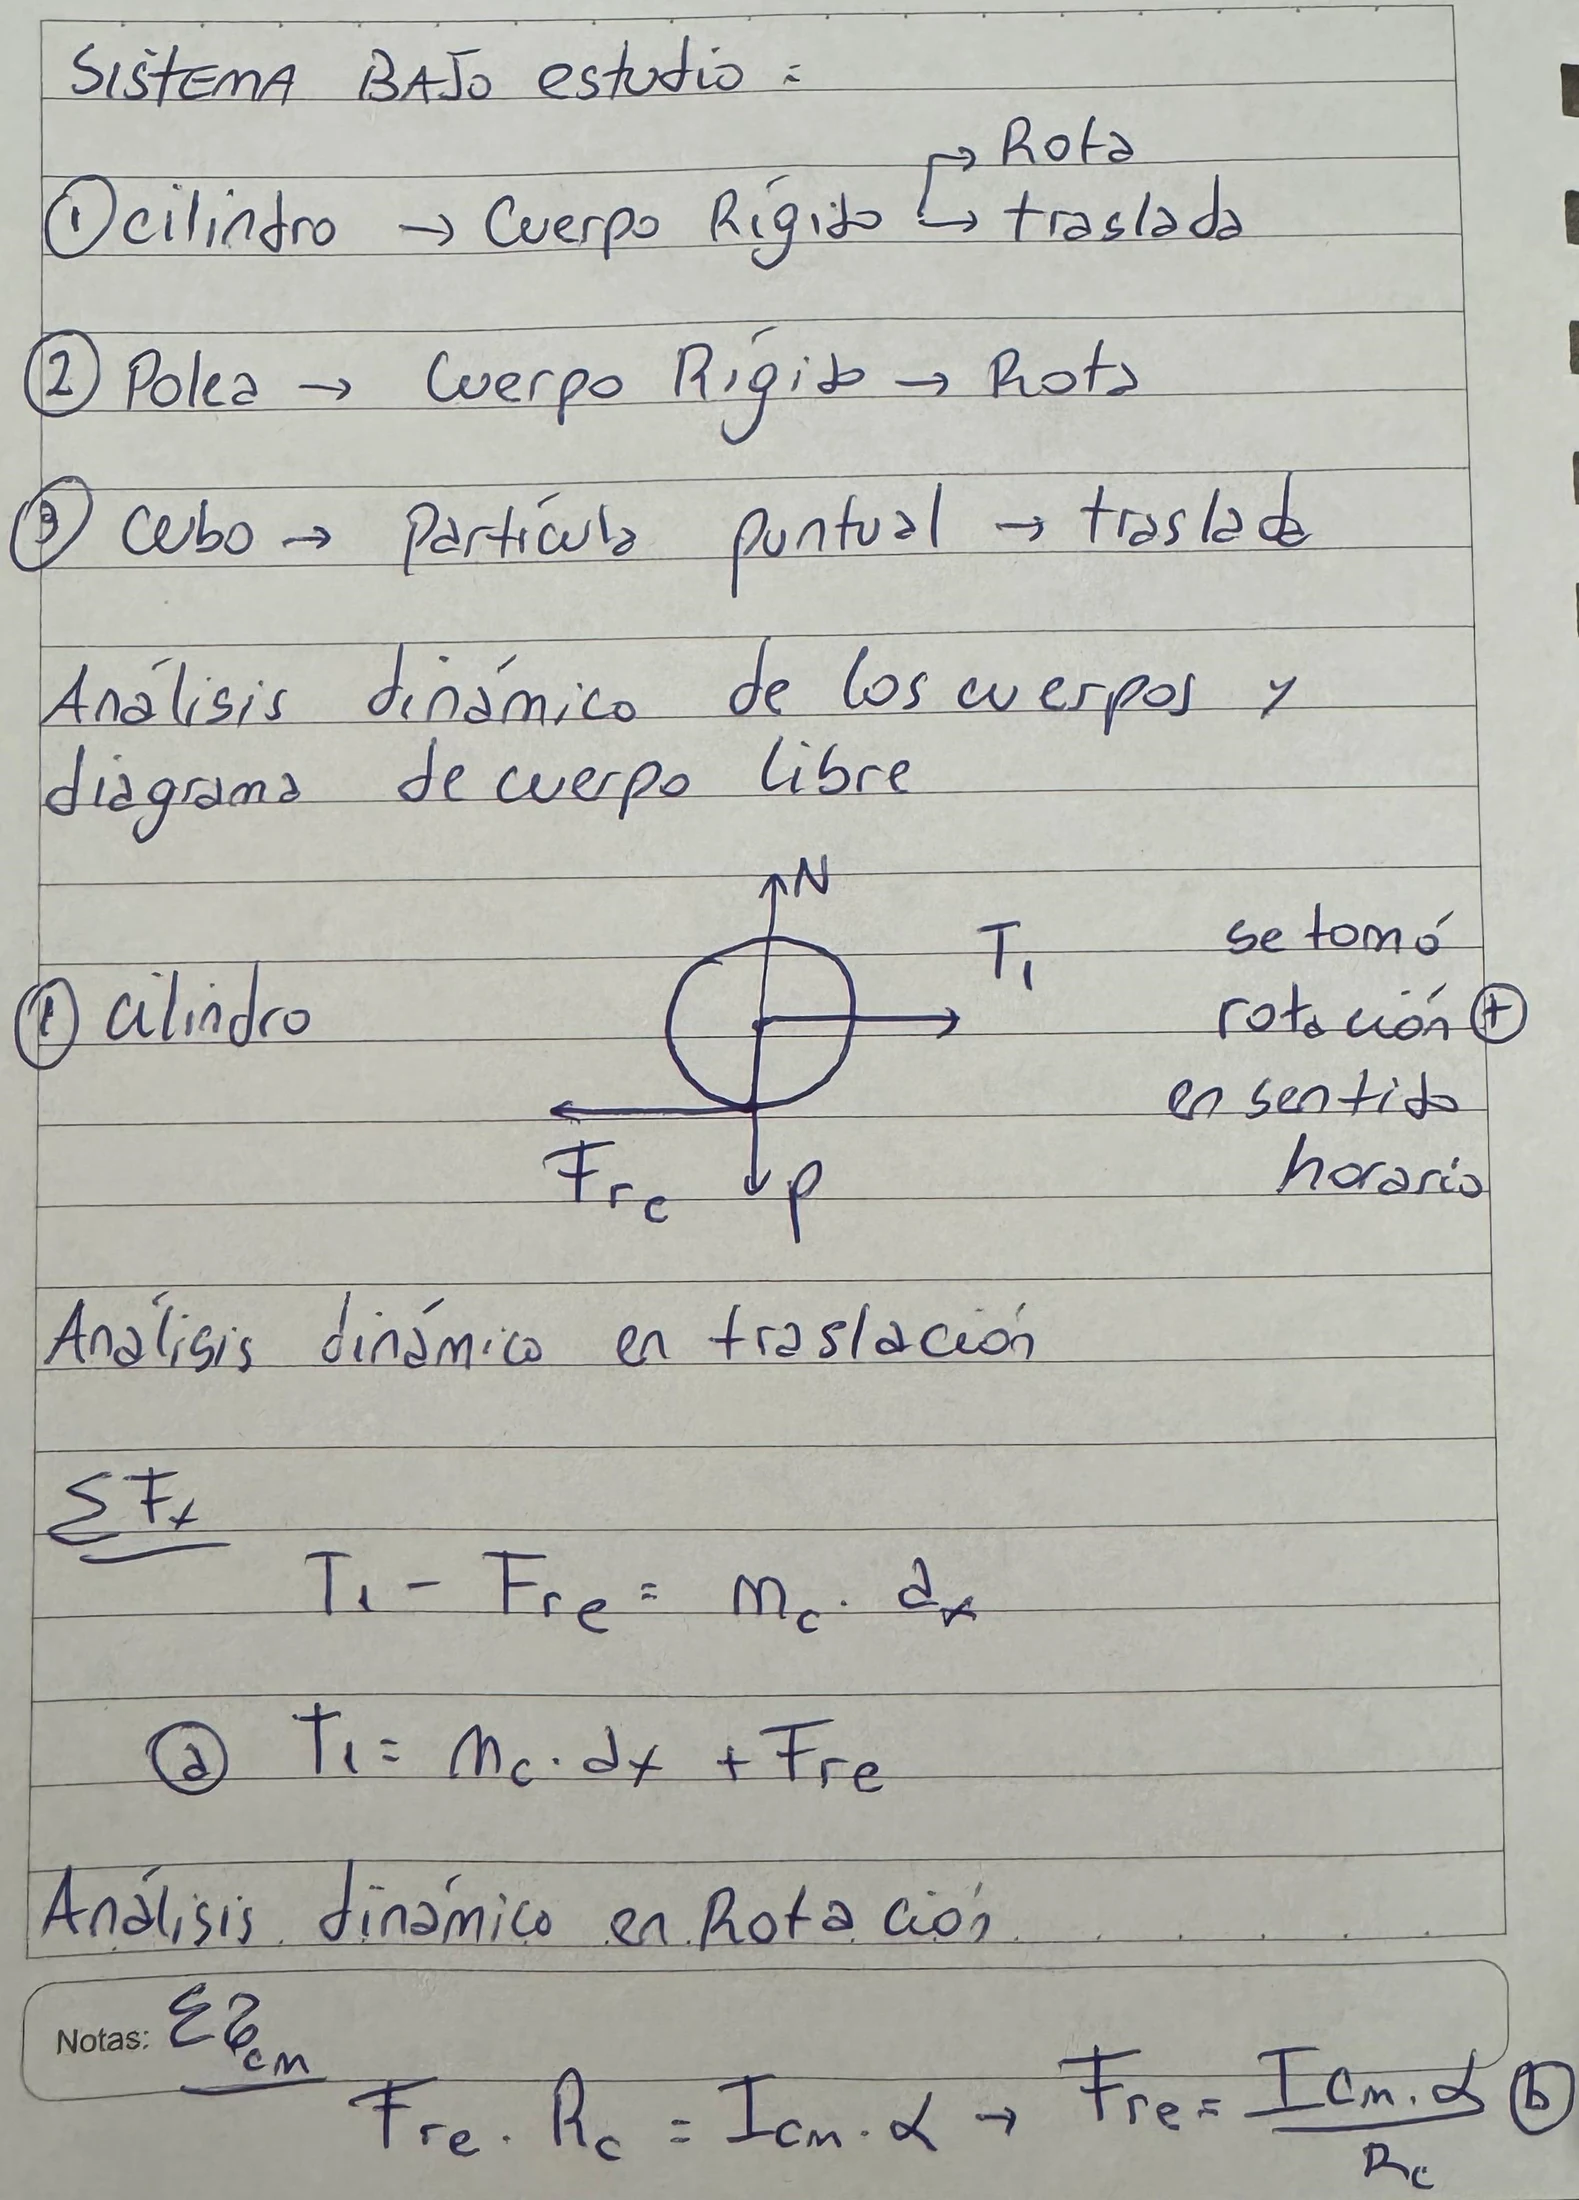
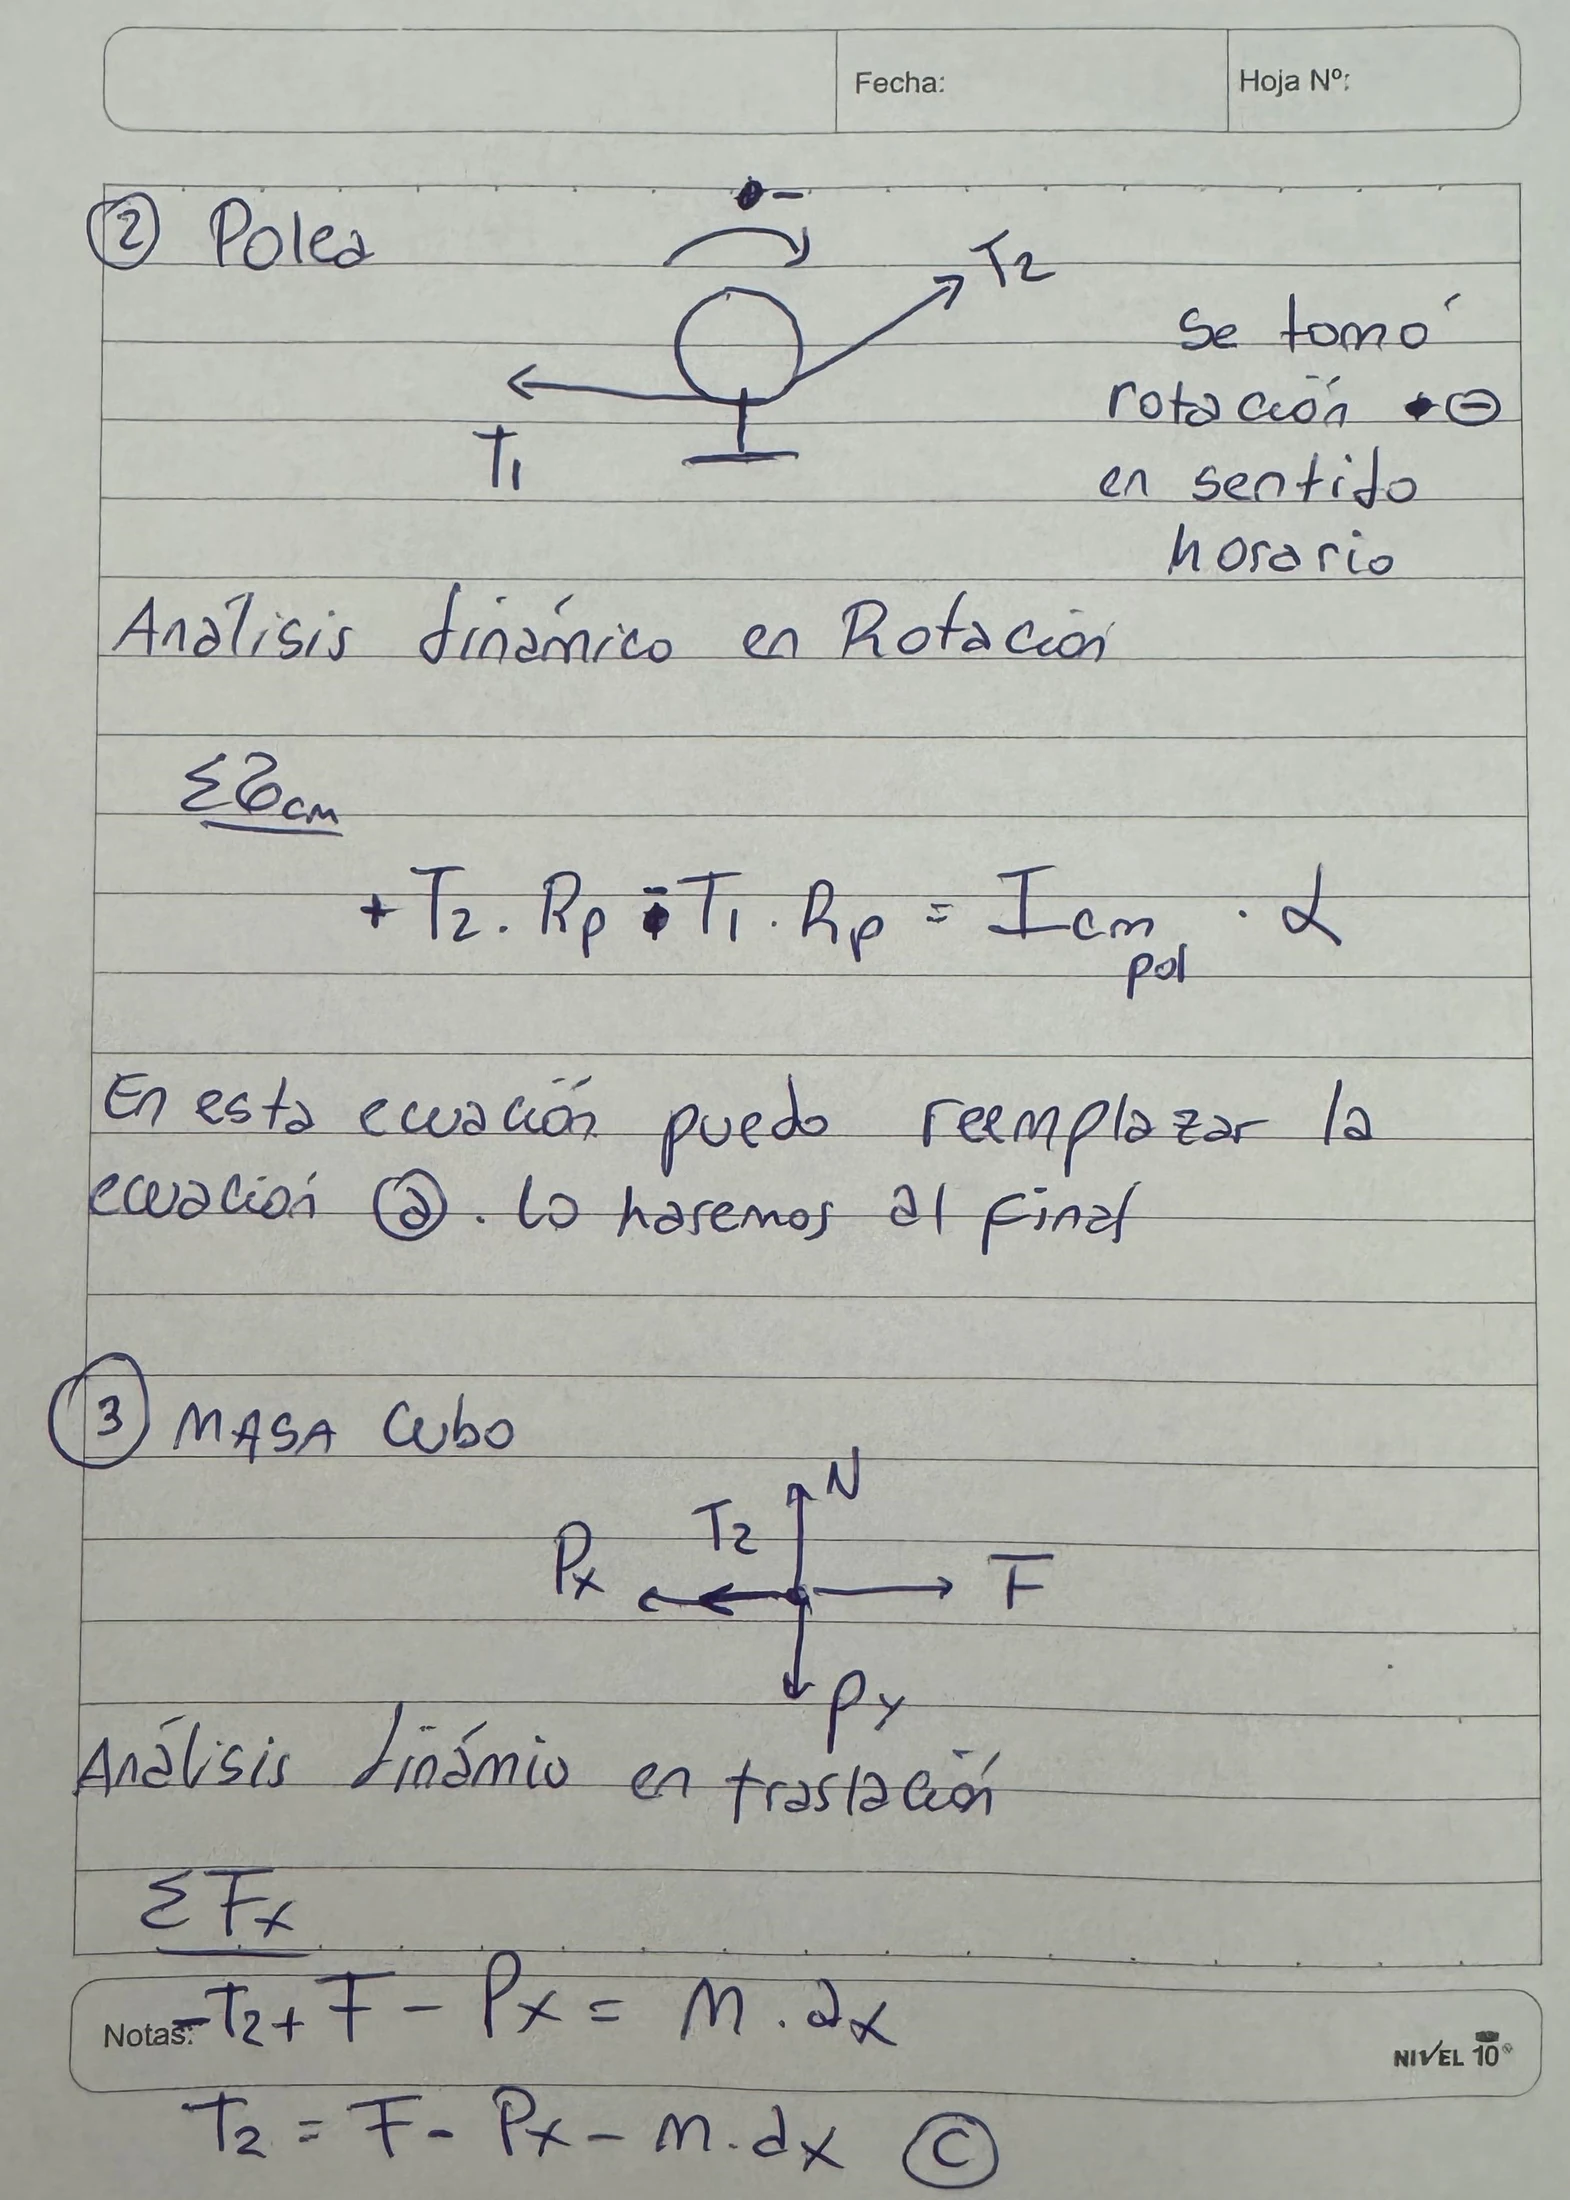
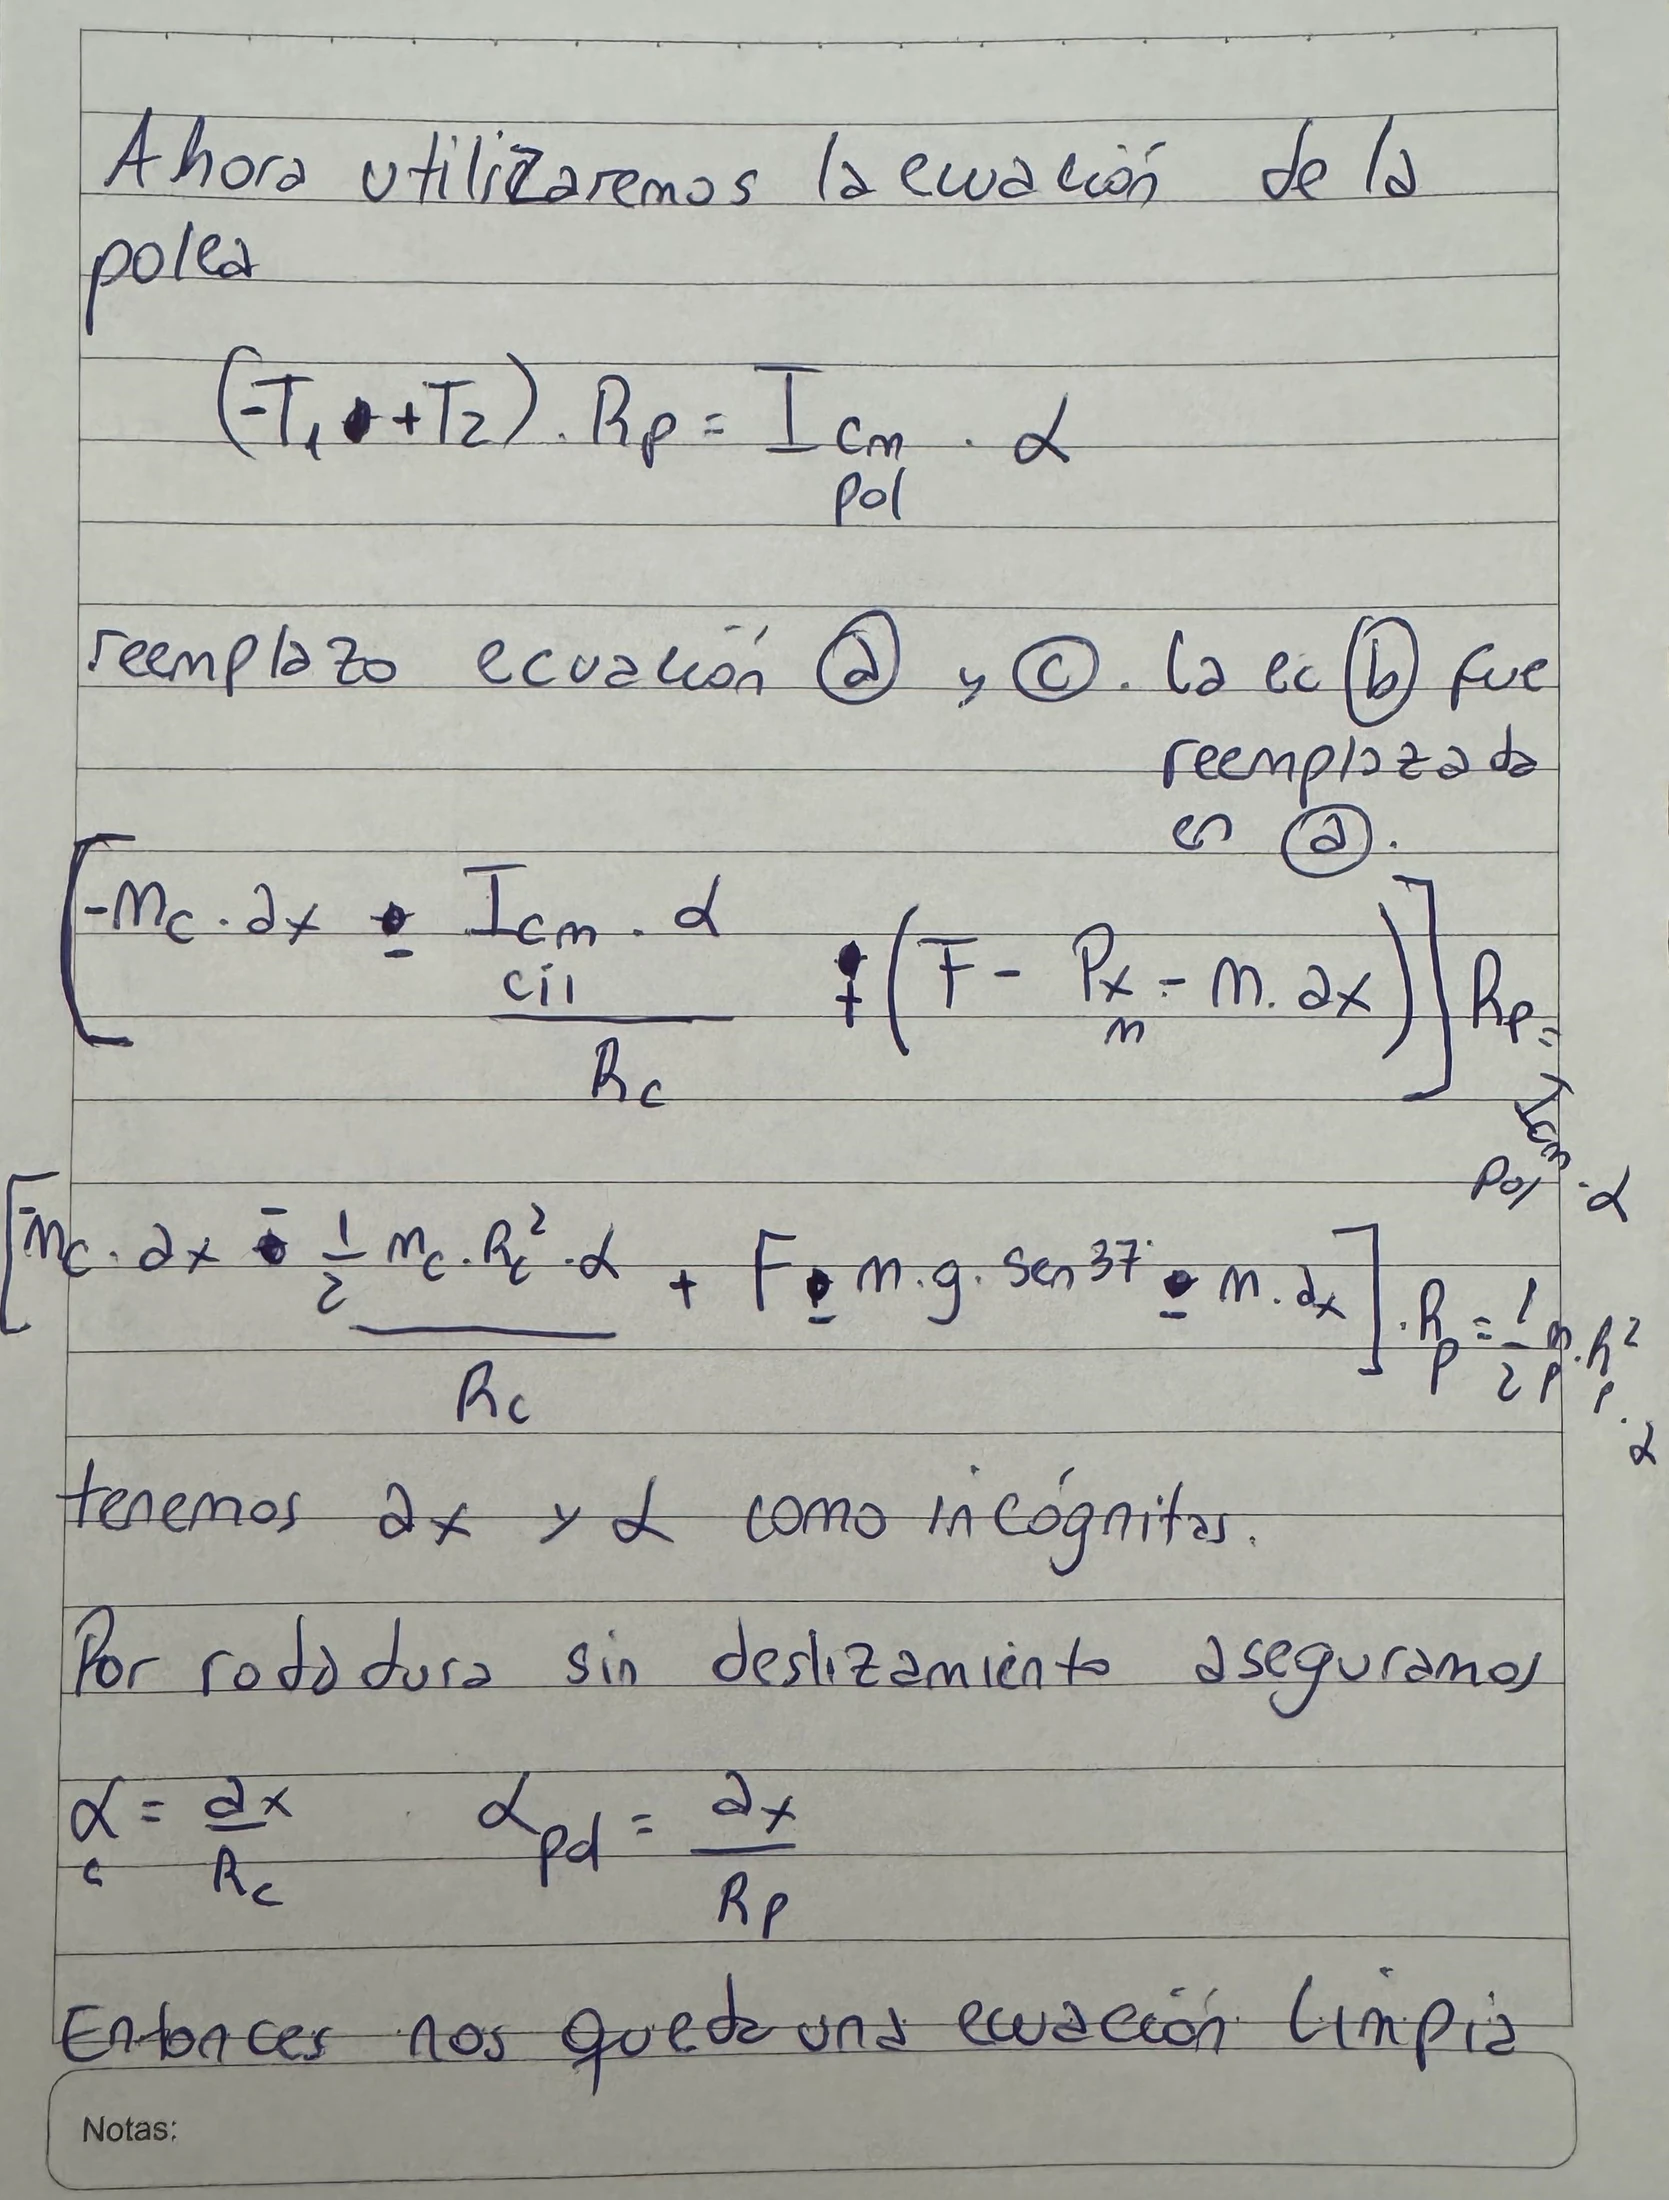
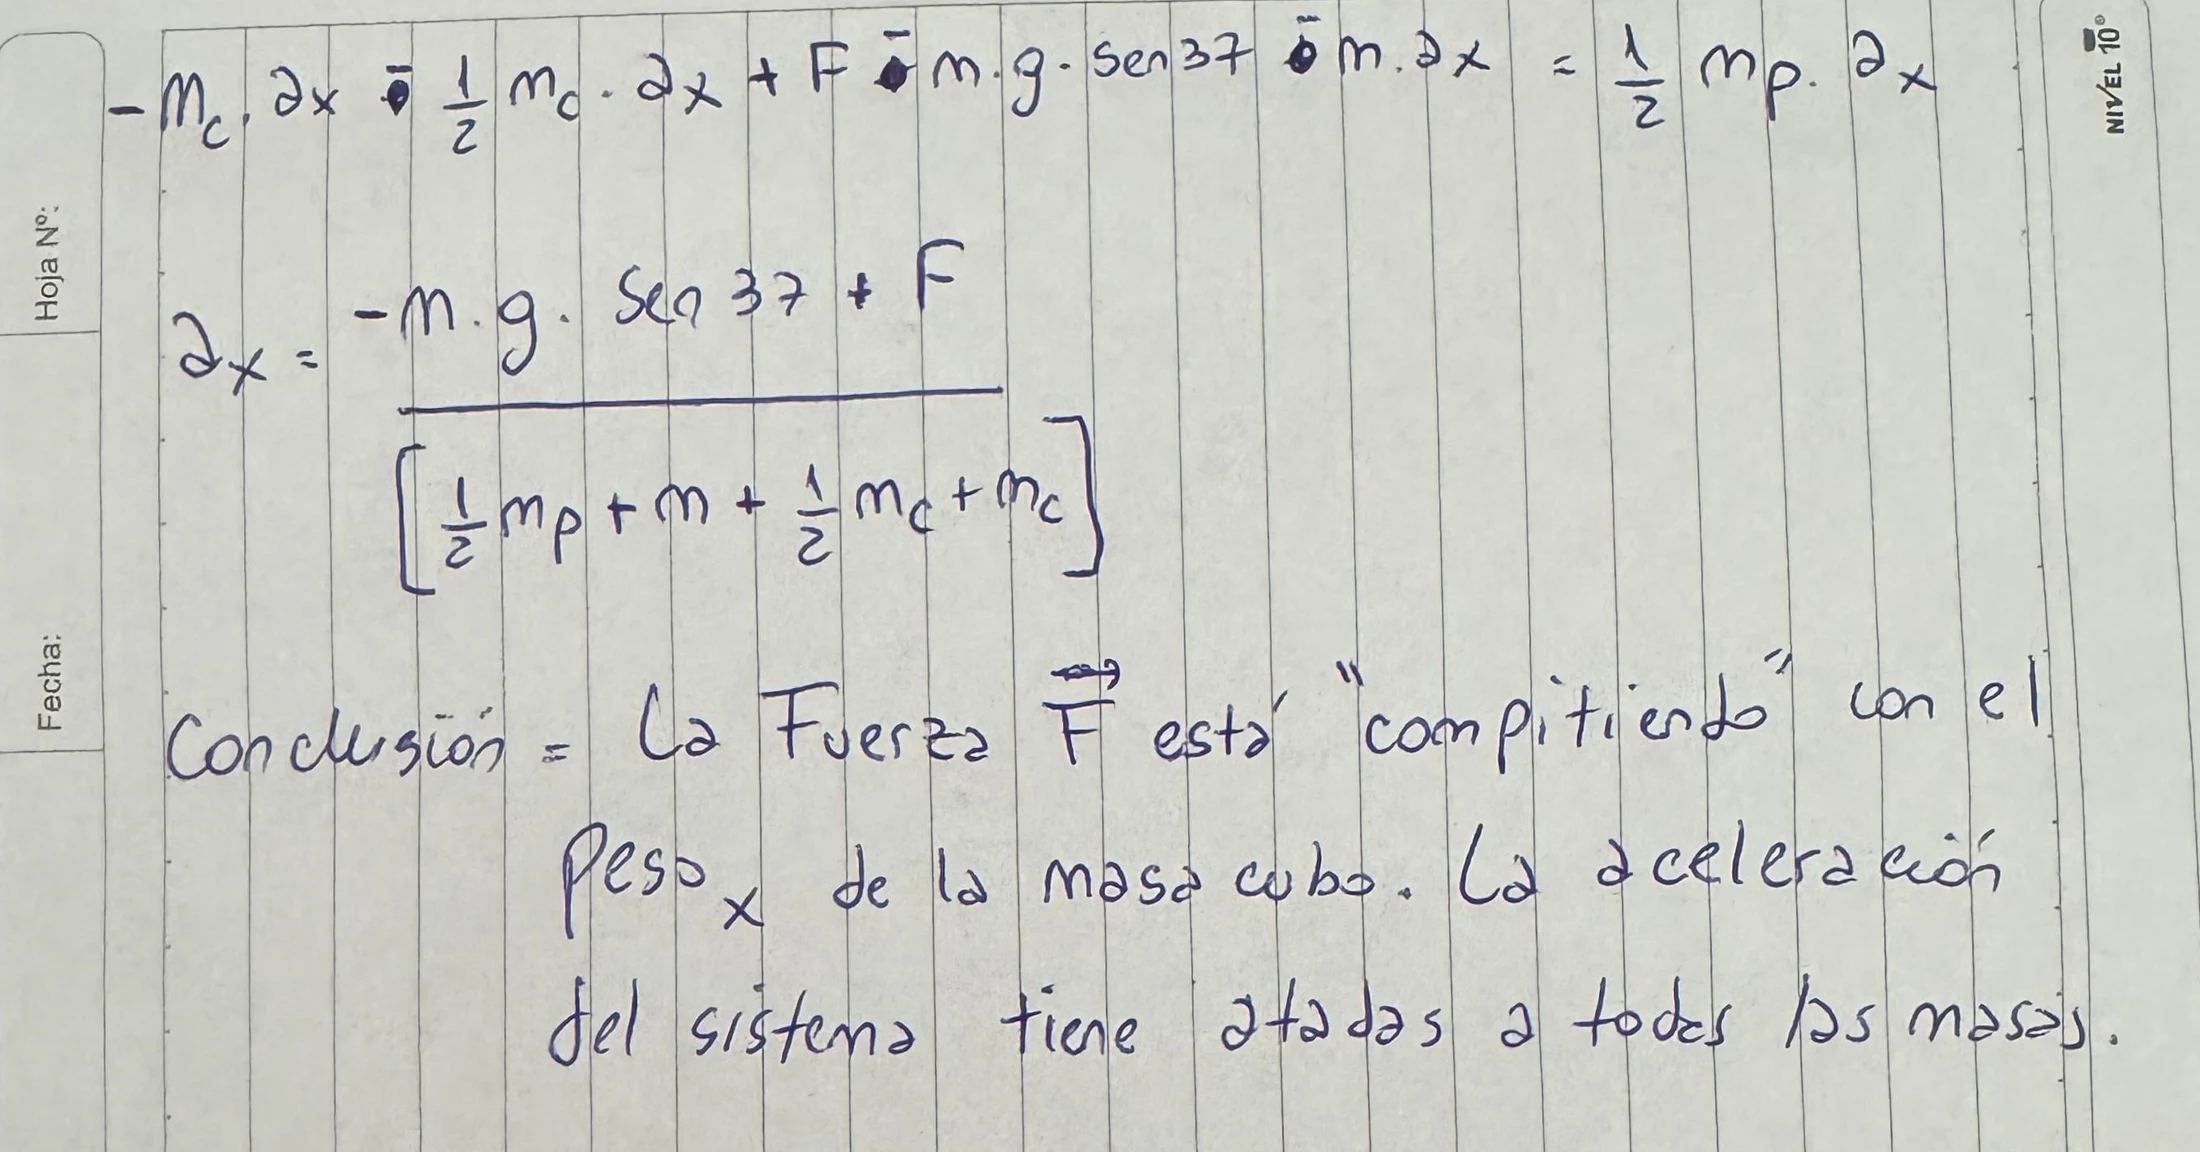
El recorrido para resolver quedó completo: dibujar las fuerzas reales, elegir el centro para sumar torques, conectar avance y giro con la condición de contacto y comprobar que el roce disponible alcanza. En las hojas vas a encontrar un sistema con cubo, cuerda y cilindro; en el guiado, una bajada por rampa. Conservá esta manera de plantear, aunque cambie la geometría.
CLASE GRATUITA · JUAN AUDE
Mirá la clase de cuerpo rígido y rototraslación con Juan
Juan desarrolla cuerpo rígido y rototraslación en esta clase gratuita. Detenela para comparar cada idea con la explicación que acabás de leer.
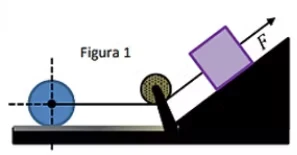
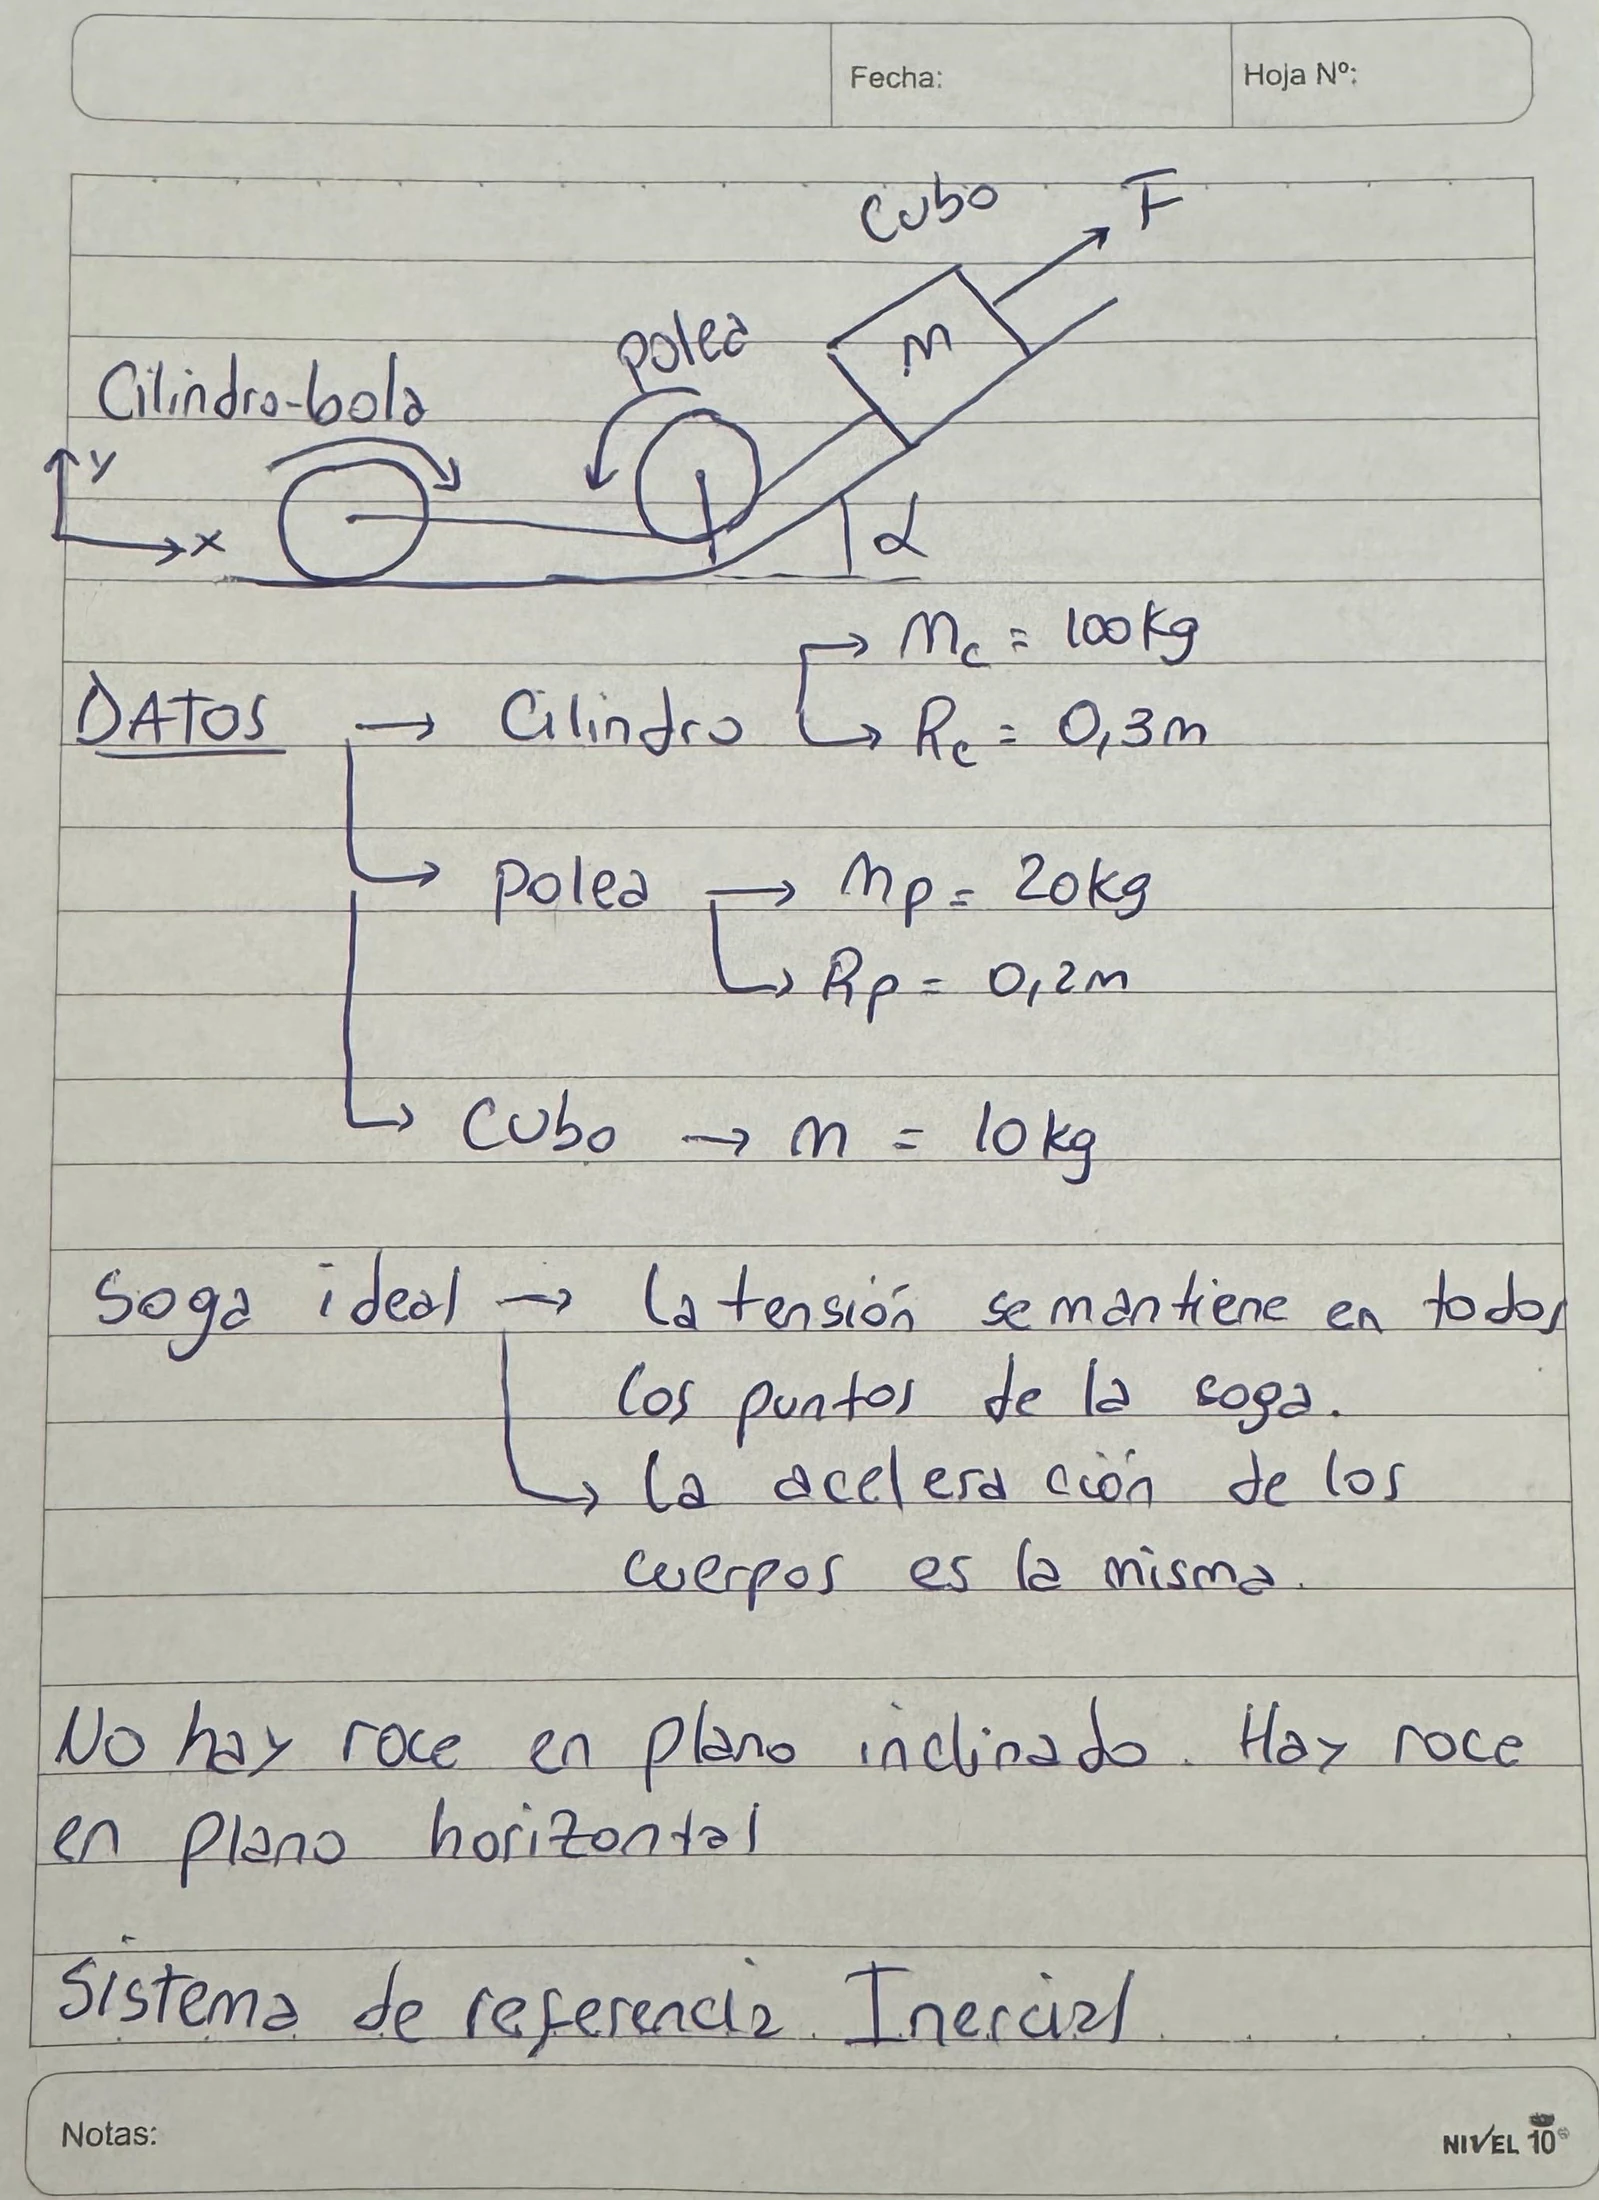
El parcial reúne cubo, cuerda y cilindro. Conservá los sentidos de giro y las relaciones geométricas del esquema antes de abrir las hojas.
PARCIAL GRATUITO · RESUELTO EN HOJAS
Parcial resuelto de Cuerpo Rígido y Rototraslación
Juan resolvió un parcial paso a paso. Te explica todo bien detallado para que puedas entender el razonamiento.
Enunciado
El sistema de la figura 1 consta de un cubo de masa m₁ = 10 kg, vinculado mediante una cuerda ideal a un cilindro de masa m₂ = 100 kg y radio R₂ = 30 cm.
El momento de inercia de un cilindro o de una polea es:
Iᵢ = 1/2 mᵢRᵢ²
La polea tiene un radio R₃ = 20 cm y una masa m₃ = 20 kg. El cubo es traccionado hacia arriba por una fuerza F = 100 N.
El plano inclinado forma un ángulo α = 37° con la horizontal y no tiene roce. El plano horizontal presenta roce. Si el sistema se mueve una distancia d = 2 m, determinar:
a) El módulo de la aceleración.
b) Las tensiones de la cuerda y la fuerza de roce.
Ahora probá otro ejercicio de Cuerpo rígido y rototraslación
El ejercicio gratuito analiza un cilindro que baja rodando. Primero vinculá traslación y giro; después planteá fuerzas y energía.
EJERCICIO GRATIS · PASO A PASO
Cilindro que rueda por un plano
Esta resolución está paso a paso, para que vos estudies desde CERO. Es decir, si no entendes absolutamente nada del tema, empezá por acá que te explico full detallado todo
EJERCICIO GRATUITO
Cilindro que rueda por un plano
Un cilindro macizo de 2 kg y radio 0,20 m baja desde el reposo por un plano de 30° sin deslizar. Recorre una caída vertical de 1 m. Usá g = 10 m/s² y sen 30° = 0,50.
Calculá su aceleración, la fuerza de rozamiento estático y la rapidez al final.
Intentá resolverlo antes de abrir los pasos.
Razonalo paso a paso.
1. Definí el sistema y los ejes
Para las leyes de Newton aislá el cilindro; la rampa y la Tierra se consideran fijas en un marco inercial. Tomá +x paralelo al plano cuesta abajo, +y perpendicular hacia afuera y giro horario positivo. El cilindro macizo tiene I = ½mR² respecto de su centro. Como rueda sin deslizar, la aceleración del centro y la angular cumplen a = αR.
Representá el cilindro como cuerpo rígido, con su centro C y el contacto K. El peso P = mg se aplica en C y apunta verticalmente hacia abajo. La normal N y el roce estático se aplican en K: N es perpendicular al plano y su recta de acción pasa por C; el roce es tangente al plano y apunta cuesta arriba. Solo el roce tiene brazo R y produce momento respecto de C. Para las sumatorias, proyectá el peso en Pₓ cuesta abajo y Pᵧ hacia el plano; son componentes de P, no fuerzas adicionales. En las fórmulas vamos a abreviar la fuerza de roce estático como fs; es la misma fuerza que dibujamos cuesta arriba en el contacto.
PPxPy=mg=20N=mgsin30∘=10N=mgcos30∘
3. Probá si puede permanecer en reposo
Si el cilindro quedara quieto, a = 0 y α = 0. La suma de fuerzas paralelas exigiría un roce de 10 N cuesta arriba; la suma de momentos respecto del centro, en cambio, exigiría roce cero. Son incompatibles: el cilindro comienza a bajar y a girar.
∑Fx=0Px−fs=0fs=10N∑MC=0fsR=I(0)=0fs=0
4. Escribí las sumatorias y el momento
Primero planteá las herramientas: ∑Fy=may, ∑Fx=ma y ∑MC=Iα. El símbolo MC nombra el mismo momento o torque respecto del centro C. El centro no acelera perpendicularmente al plano, por eso ay=0. En x, la componente del peso impulsa y el roce estático se opone. Para el giro, el peso y la normal tienen brazo cero respecto de C; el roce tiene brazo R. Ahora reemplazamos cada fuerza y cada momento:
Usá I = ½mR² y α = a/R en la ecuación de momentos. Así obtenés el roce necesario en función de a; sustituilo en la sumatoria paralela y despejá sin omitir el paso intermedio.
Volvé a la relación obtenida del momento. El resultado es la fuerza de roce necesaria para que se cumpla la rodadura. Como no se dio μₛ, no podemos comprobar si el piso puede aportar ese valor; la ausencia de deslizamiento es una condición del enunciado.
Primero elegí el sistema cilindro–Tierra y planteá el principio de conservación de la energía mecánica: Em,A=Em,B. La rampa está fija, la rodadura es ideal y despreciamos el aire: el roce estático y la normal hacen trabajo nulo. La gravedad queda representada por Ug=mgh. En A parte del reposo, de modo que KA=0; en B elegimos altura cero, así que Ug,B=0. Reemplazamos estas condiciones antes de escribir la cinética de traslación y rotación. Después usamos I=mR2/2 y ω=v/R para despejar v.


 Seguí practicando con Juan.


